新一代信息技术
一种基于GM鲁棒核函数的自适应点云配准方法
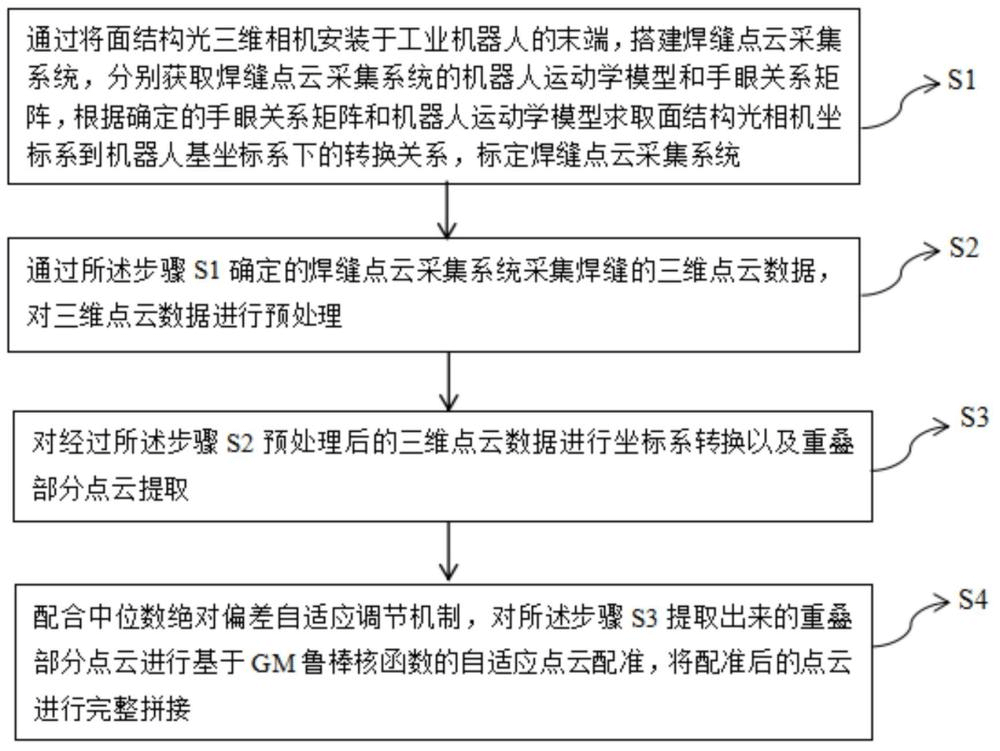
本发明涉及三维点云处理技术领域,尤其涉及一种基于GM鲁棒核函数的自适应点云配准方法。该方法包括:搭建焊缝点云采集系统,分别获取焊缝点云采集系统的机器人运动学模型和手眼关系矩阵,根据确定的手眼关系矩阵和机器人运动学模型标定焊缝点云采集系统;通过焊缝点云采集系统采集焊缝的三维点云数据,对三维点云数据进行预处理;对预处理后的三维点云数据进行坐标系转换以及重叠部分点云提取;配合中位数绝对偏差自适应调节机制,对提取出来的重叠部分点云进行基于GM鲁棒核函数的自适应点云配准,将配准后的点云进行完整拼接。本发明提供的方法,有效抑制了现有配准算法中异常值对配准误差的干扰,显著提高了算法的精度和稳定性。
长春工业大学
授权发明