高端装备制造
一种G3连续且运动平稳的机器人路径光顺方法
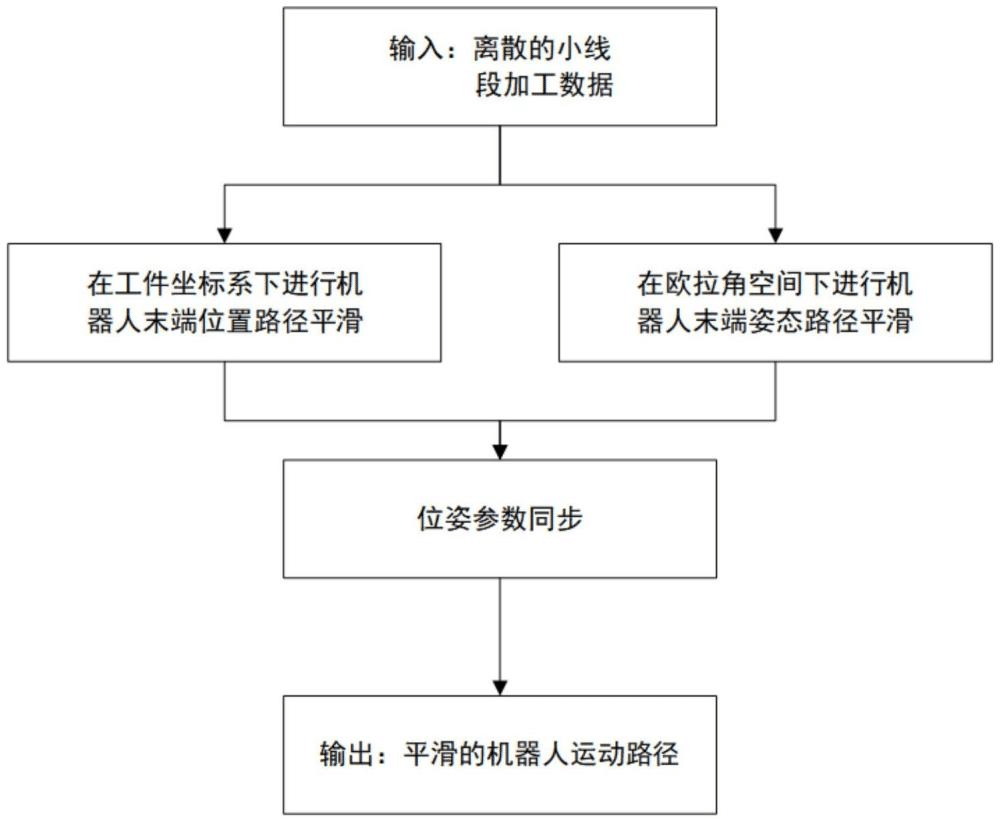
本发明是一种G3连续且运动平稳的机器人路径光顺方法。首先,在工件坐标系下进行机器人末端位置路径光顺,通过构建6次Bezier曲线拐角过渡模型,实现路径衔接处的位置G3连续平滑转接;其次,在绕工件坐标系的欧拉角空间内进行机器人末端姿态路径光顺,通过构建6次Bezier曲线拐角过渡模型,实现路径衔接处的姿态G3连续平滑转接;最后,对转接光顺后的机器人末端位置和姿态路径进行参数同步处理,通过考虑位姿同步条件和位姿路径的几何特性自适应调整位置、姿态过渡参数,确保末端姿态相对于位置路径弧长的一阶、二阶、三阶导连续。本发明能实现机器人末段位姿G3连续平滑转接,没有任何迭代计算,光顺误差可控的同时机器人末端工具刀轴角运动更平稳。
长春工业大学
授权发明