新一代信息技术
一种基于扰动预测的无人驾驶汽车管状模型预测控制方法
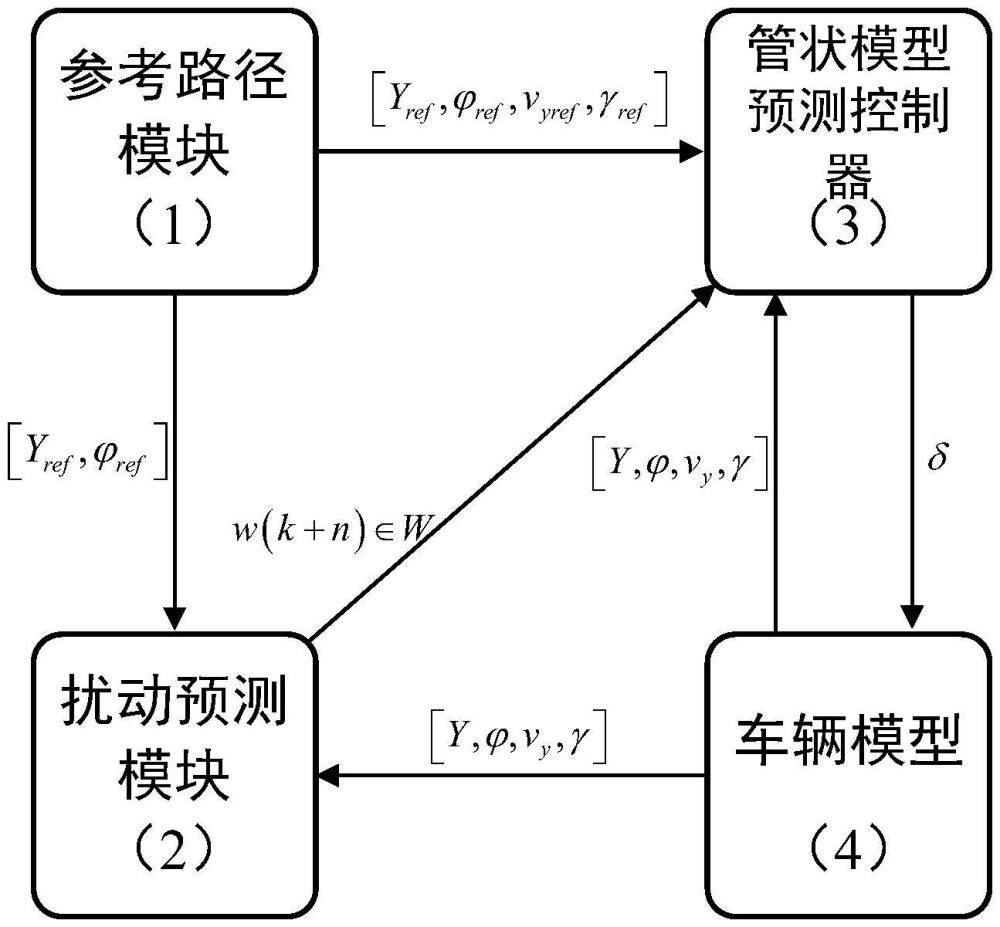
一种基于扰动预测的无人驾驶汽车管状模型预测控制方法,属于自动驾驶领域,其特征在于,该方法包括参考路径模块、扰动预测模块、管状模型预测控制器和车辆模型;参考路径模块根据道路信息得到控制器的期望路径,包括侧向位移和横摆角,并将其输入给扰动预测模块和管状模型预测控制器;在此基础上,扰动预测模块通过逆向求解车辆运动模型,预测未来时刻的轮胎侧偏刚度,并将预测值与实际值的偏差视为有界扰动,构建扰动预测模型预测扰动范围;管状模型预测控制器根据预测的扰动范围,离线计算鲁棒不变集,并且对标称系统约束进行紧缩处理,在线多目标优化求解最优前轮转角,结合状态反馈,得到实际控制动作输入车辆模型,控制车辆实现路径跟踪。
长春工业大学
授权发明