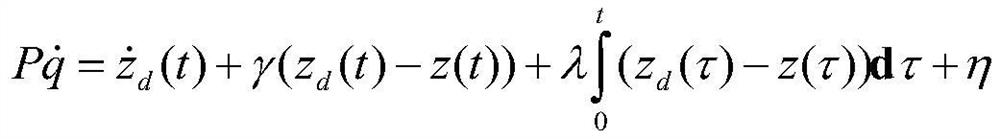
新一代信息技术
一种抗噪型归零神经网络的四轮移动机械臂轨迹跟踪控制方法
本发明公开了一种抗噪型归零神经网络的四轮移动机械臂轨迹跟踪控制方法,其方法包括以下步骤:a.测量四轮移动机械臂的车轮及机械臂的数据;b.给定四轮移动机械臂的期望轨迹;c.结合四轮移动机械臂的运动学特性建立运动学方程;d.通过空间坐标变换得到机械臂运动学方程;e.基于移动平台与机械臂模型建立四轮移动机械臂的整体运动学方程;f.针对轨迹跟踪问题定义一个向量型误差函数;g.结合运动学方程得到抗噪型归零神经网络的动力学方程,解决四轮移动机械臂在噪声扰动下的轨迹跟踪问题。本发明基于期望轨迹与实际运动轨迹间的差值作为误差函数,设计抗噪型归零神经网络控制器,抑制四轮移动机械臂轨迹跟踪过程中噪声干扰,完成轨迹跟踪任务。
长春工业大学
授权发明